Проект реализован при поддержке Фонда содействия инновациям в рамках программы «Студенческий стартап» мероприятия «Платформа университетского технологического предпринимательства» федерального проекта «Технологии»


ПАК АгроВИО на лётной платформе, рама 22 дюйма

ArduPilot
Компенсация ошибок ГНСС и RTK
Работа без ГНСС
Автономная визуальная навигация для точного позиционирования БВС аграрного назначения в условиях деградации сигналов ГНСС.
АгроВИО
Программно-аппаратный комплекс
Ошибка позиционирования рядом с препятствиями — риск столкновения с лесополосой, опорами ЛЭП и другими объектами.
Безопасность полёта
04
На малой высоте полёта уровень сигнала низкий, и помехи сильнее сказываются на точности.
Слабый сигнал у земли
03
Сигнал отражается от лесополос, опор ЛЭП и строений — оценка положения искажается.
Переотражения и многолучевость
02
Подмена спутникового сигнала: борт получает ложные координаты и уходит с маршрута.
Спуфинг
01

У поверхности земли сигнал спутниковой навигации и так слабый, а из-за спуфинга, переотражений и многолучевого распространения он деградирует. Борт теряет точность позиционирования, а полёт на малой высоте — безопасность.
Сигнал ГНСС у поверхности земли слабый и уязвимый
Проблема
Голая почва — ориентиров почти нет

Всходы — ориентиров меньше

Зрелый посев — ориентиров много

Сцены под аппаратом
Подбирает параметры обработки и полёта под текущие условия съёмки.
Оптимизатор параметров полёта
ОПП
Корректирует оценку высоты по барометру и снижает накопление вертикальной ошибки в горизонтальном полёте.
Фильтр высоты по барометру
БКФ
Переключает режимы визуально-инерциальной одометрии — штатный и адаптированный, например при переходе со всходов на голую почву. С гистерезисом — без «дёрганья» на границе.
Адаптивный переключатель режима
АПР
Определяет, насколько сцена под аппаратом пригодна для навигации по визуальным признакам.
Оценка текстурированности кадра
ОЦТ
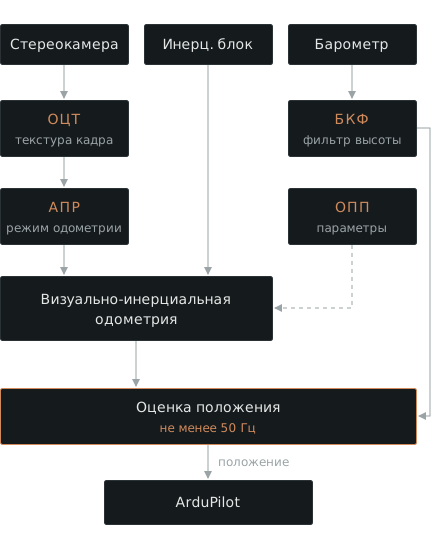
Ядро подсистемы — визуально-инерциальная одометрия на стереокамере с глобальным затвором и жёстко связанном с ней инерциальном блоке. Глобальный затвор исключает искажения кадра при вибрации, стереопара снимает масштабную неоднозначность одиночной камеры.
Локализация — по стереокамере и инерциальному блоку
Технология
ПАК устанавливается на БВС заказчика: поставляем комплекс и выполняем интеграцию. Работает с полётным контроллером под управлением ArduPilot.
Бортовое ПО — навигационный модуль АгроВИО
Компаньон-компьютер — на базе Rockchip RK3588
Сенсоры — стереокамера с глобальным затвором, инерциальный блок, барометр, приёмник ГНСС/RTK, мультиспектральная камера
ПО наземной станции
Компаньон-компьютер — на базе Rockchip RK3588
Сенсоры — стереокамера с глобальным затвором, инерциальный блок, барометр, приёмник ГНСС/RTK, мультиспектральная камера
ПО наземной станции
Состав комплекса
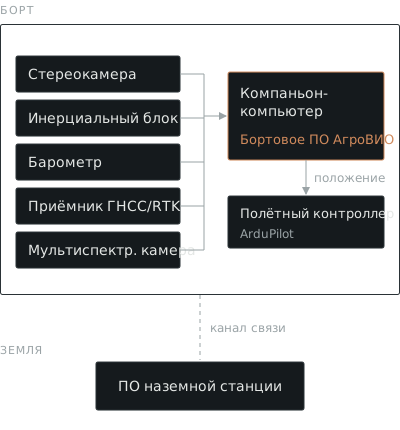
Бортовое ПО и ПО наземной станции дорабатываются под задачи заказчика. Работает с полётным контроллером под управлением ArduPilot.
Открытое ПО
04
Локализация и обработка данных выполняются на компаньон-компьютере, без интернета и облака.
Всё на борту
03
Визуально-инерциальная оценка положения компенсирует ошибки позиционирования ГНСС и RTK.
Компенсация ошибок ГНСС и RTK
02
Маршрут держится по стереокамере, инерциальному блоку и барометру. Приёмник ГНСС/RTK используется, когда сигнал есть.
Работа без ГНСС
01
Автономность, компенсация ошибок ГНСС, обработка на борту
Преимущества
цена ПАК — до 1,1 млн ₽ в зависимости от набора сенсоров
от 425 тыс. ₽
частота навигационной оценки
≥ 50 Гц
точность позиционирования без ГНСС
до 1,0 м
точность позиционирования с RTK
до 10 см
Характеристики ПАК
Характеристики
Оценка Global Market Insights
мировой рынок сельхоз-дронов в 2025 году, прогноз — 9,7 млрд $ к 2035
3,7 млрд $
Оценка Национальной ассоциации агробеспилотников
агродронов в парке, оборот отрасли — более 15 млрд ₽
35–40 тыс.
Оценка Wheelies, «Ведомости», 2026
российский рынок сельхоз-БАС в 2026 году, рост 20–25 % в год
18–22 млрд ₽
Рынок
Для НИИ и аграрных вузов.
Полевые опыты
04
Адресное внесение удобрений и СЗР вместо сплошного.
Точечное внесение
03
Съёмка полей по маршруту, в том числе у лесополос.
Картографирование полей
02
Мультиспектральная съёмка и карты вегетации.
Мониторинг посевов
01
Для агропредприятий, операторов агродронов и научных организаций
Применение
полигоны в Тверской и Московской областях
2 области
натурных полётов: май — август 2026
4 месяца
размер рам трёх платформ
10, 17, 22″
Собран лётный образец, проведены стендовые испытания. С мая по август 2026 года проведены натурные полёты на полигонах в Тверской и Московской областях; доводка алгоритмов и испытания продолжаются.
Натурные полёты на трёх платформах
Лётный образец
Руководитель проекта, генеральный директор ООО «ИРС». Магистр МГТУ им. Н. Э. Баумана, ВКР по теме проекта защищена 22.06.2026. Разработчик навигационного модуля, бортового ПО и наземной станции.
Гомер Алексей Алексеевич
АГ
Разработчик — ООО «ИРС»
Команда
Опишите задачу и платформу — подберём набор сенсоров и обсудим интеграцию.
Поставка и интеграция ПАК
Контакты
Договор № 933ГССС27/107026 от 15.10.2025
Фоновые изображения — художественные иллюстрации.
© 2026 ООО «ИРС»
Фоновые изображения — художественные иллюстрации.
© 2026 ООО «ИРС»
ООО «Интеллектуальные робототехнические системы»
ИНН 9723263914 · ОГРН 1257700496448
109316, г. Москва, пр-кт Волгоградский, д. 32/5, к. 3, помещ. 170К
ИНН 9723263914 · ОГРН 1257700496448
109316, г. Москва, пр-кт Волгоградский, д. 32/5, к. 3, помещ. 170К
Программно-аппаратный комплекс автоматического управления агродроном для точного земледелия
АгроВИО